Récolte des citrons : 6 à 9 mois d’attente, même les robots hésitent

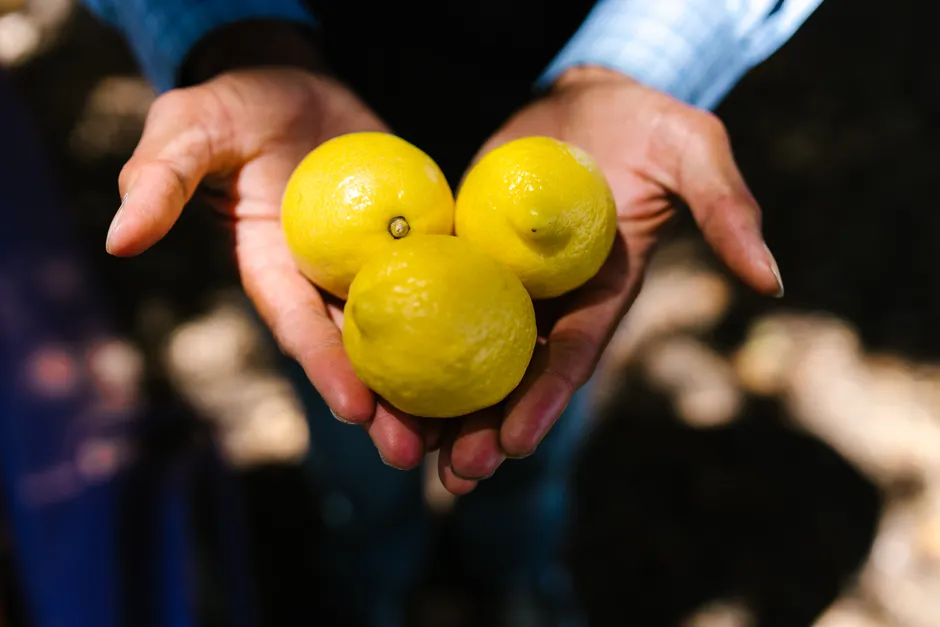
Un citron mûr se reconnaît à sa couleur jaune uniforme, à son poids en main et à sa peau épaisse. Sur un citronnier 4 saisons, fleurs, jeunes fruits et citrons prêts à cueillir peuvent cohabiter sur les mêmes branches.
Quatre saisons, zéro bouton pause

Le citronnier 4 saisons ne suit pas le calendrier bien rangé d’un pommier. Il fleurit, forme des fruits et termine certaines maturités pendant que d’autres citrons commencent à grossir. La cueillette peut donc s’étaler sur une grande partie de l’année, avec une période plus concentrée entre novembre et juin.
Après la floraison, un citron atteint sa maturité complète en six à neuf mois. La lumière, la chaleur et les conditions de culture modifient ce délai. Le citronnier apprécie une exposition ensoleillée, un emplacement abrité du vent, un sol bien drainé et des arrosages réguliers en été. Dans les régions aux hivers froids, il faut le rentrer sous abri.
Une floraison printanière peut donner des fruits à récolter en automne ou en hiver, tandis qu’une floraison plus discrète à l’automne prolonge la production. Le calendrier météo adore nous faire mentir. Le citronnier, lui, se moque du planning Excel.
Jaune devant, jus dedans

Pour la récolte des citrons, la couleur reste le premier indice pratique. Sur un citron prêt à cueillir, la peau devient jaune de manière homogène, sans zone verte persistante. Le fruit doit aussi être ferme, lourd par rapport à sa taille et doté d’une peau bien épaisse.
Cette combinaison donne une information plus fiable qu’un simple changement de teinte. Un citron encore vert n’a généralement pas terminé son évolution interne : il sera moins juteux et plus acide. La couleur compte donc, mais elle ne dispense pas de prendre le fruit en main.
Un citron cueilli trop tôt ne poursuit pas sa maturation comme une tomate ou une banane. Sur le citronnier, patienter quelques semaines peut faire la différence entre un fruit plein de jus et une récolte franchement décevante.
Le vert ne joue pas les tomates
Dans une grappe serrée, il arrive qu’un citron encore vert gêne les fruits voisins. On peut alors le récolter pour laisser les autres poursuivre leur développement. Il ne faut toutefois pas le présenter comme un citron mûr : sa couleur changera peu après la cueillette et son goût restera plus agressif.
Un fruit vert récolté par nécessité peut être réservé à une préparation où l’acidité est recherchée. Pour un usage ménager, on peut aussi le couper, le couvrir complètement de vinaigre blanc pendant une à deux semaines, puis mixer le mélange. Cela donne un produit dégraissant, pas un citron de table mûr.
Pédoncule : le petit bout qui fait tout
La bonne récolte commence par un geste précis. Une main soutient le fruit pour éviter sa chute brutale, tandis que l’autre coupe le pédoncule. Cette méthode limite les blessures sur la branche et évite d’arracher une partie de l’écorce avec le citron.
Un sécateur propre et bien affûté produit une coupe nette. Évitez les mouvements de torsion, surtout lorsque les fruits sont rapprochés ou que plusieurs branches se croisent. Dans ce cas, récoltez le fruit mûr sans secouer l’ensemble de la ramure.
Retirez les fruits abîmés du citronnier. Ils peuvent affaiblir l’arbre et augmenter les risques de maladies. La récolte devient alors un travail d’observation : on choisit le fruit arrivé à maturité, on laisse les jeunes citrons tranquilles et on élimine ceux qui commencent à se dégrader. Ça négocie sévère avec les branches, mais le sécateur finit généralement par avoir le dernier mot.
Le robot voit tout, sauf le coup de main

À première vue, cueillir un citron semble simple. Pourtant, le fruit peut être masqué par des feuilles, visuellement proche d’une branche ou placé à un angle peu pratique. Un robot doit le localiser, calculer son orientation et approcher son outil sans toucher inutilement les branches.
Dans Foodsune étude publiée en 2024, intitulée Monocular Pose Estimation Method for Automatic Citrus Harvesting Using Semantic Segmentation and Rotating Target Detectiona évalué une méthode de vision pour la récolte automatique des agrumes. Le dispositif combinait détection de prises, segmentation des contours du fruit et estimation de sa position en trois dimensions. Les essais ont été menés dans des plantations puis dans des vergers en conditions naturelles.
La reconnaissance et le positionnement des agrumes atteignaient 93,6 %, avec une erreur moyenne d’estimation de l’angle de 7,9 degrés. Le taux de réussite de la cueillette s’établissait à 85,1 %, pour un temps moyen de 5,6 secondes par fruit.
Ces chiffres concernent un dispositif expérimental et des conditions précises. Ils ne mesurent ni le goût du citron, ni la quantité de jus, ni la santé globale de l’arbre. Leur intérêt est ailleurs : la position du fruit et son rapport avec les branches comptent autant que sa simple détection visuelle. Voir un citron ne suffit pas, il faut aussi savoir où couper.
Viser le bon fruit, sinon rien

La difficulté augmente lorsque plusieurs agrumes mûrs sont présents sur le même arbre. Un robot peut détecter plusieurs fruits, mais il doit encore sélectionner la bonne cible et planifier une trajectoire d’approche stable. Le jardinier humain fait cette sélection en quelques secondes, souvent sans même y penser.
Dans Frontiers in Plant Scienceune étude publiée en 2026, intitulée Target-conditioned flow-matching policy for citrus harvesting robot pre-grasp approach behavior learninga travaillé sur cette étape d’approche. Les chercheurs ont utilisé une plateforme équipée d’un bras UR5 et ont enregistré 160 épisodes de démonstration réalisés par téléopération en réalité virtuelle.
Dans 50 essais avec plusieurs fruits et une cible désignée, le système a obtenu 76 % de réussites. Le taux d’erreur de sélection du fruit visé était de 4 %, tandis que le décalage du point d’approche concernait 20 % des essais. Cette étude porte sur l’approche avant la prise, pas sur la maturité des citrons d’un arbre familial.
La différence est instructive : une machine peut repérer correctement un fruit et manquer encore son approche finale. Au jardin, cette approche tient à un geste court, mais précis : soutenir le citron, dégager le pédoncule, couper sans arracher. Pas besoin d’intelligence artificielle pour ça, seulement d’un sécateur qui coupe.
Le citronnier n’aime pas les récoltes au bulldozer

Une cueillette régulière évite de laisser les fruits se déshydrater sur l’arbre. Un citron mûr peut rester plusieurs semaines sur sa branche sans perdre immédiatement sa qualité, mais il finit par devenir plus amer, à perdre de l’eau et parfois à tomber naturellement.
Sur un arbre portant plusieurs stades de fruits, évitez donc la récolte uniforme. On ne cueille pas toute la branche parce qu’un citron est jaune. On sélectionne les fruits mûrs, on conserve les jeunes fruits et on retire les éléments abîmés. Cette méthode respecte le fonctionnement continu du citronnier 4 saisons.
Aucune préparation naturelle ne transforme un citron vert en fruit mûr du jour au lendemain. La lumière, la chaleur, l’eau et le temps restent les paramètres qui comptent. La nature reprend toujours ses droits, y compris sur les promesses de récolte express.
La récolte des citrons tient dans une équation simple : six à neuf mois après la floraison, une couleur jaune uniforme, un fruit lourd, puis une coupe nette du pédoncule. Pour le reste, il faudra composer avec les fleurs, les jeunes fruits, la météo et ce citronnier qui refuse décidément de prendre des vacances.
Sources et références scientifiques
- Monocular Pose Estimation Method for Automatic Citrus Harvesting Using Semantic Segmentation and Rotating Target Detection – PMC. Foods (Basel, Switzerland). DOI: 10.3390/foods13142208 · PMID: 39063292.
- 1.Kok E., Chen C. Occluded apples orientation estimator based on deep learning model for robotic harvesting. Comput. Electron. Agric. 2024;219:108781. doi: 10.1016/pag.2024.108781. [DOI] [Google Scholar]. doi:10.1016/j.compag.2024.108781.
- en J., Ma A., Huang L., Li H., Zhang H., Huang Y., Zhu T. Efficient and lightweight grape and picking point synchronous detection model based on key point detection. Comput. Electron. Agric. 2024;217:108612. doi: 10.1016/pag.2024.108612. [DOI] [Google Scholar]. doi:10.1016/j.compag.2024.108612.
- 3.Zhang J., Xie J., Zhang F., Gao J., Yang C., Song C., Rao W., Zhang Y. Greenhouse tomato detection and pose classification algorithm based on improved YOLOv5. Comput. Electron. Agric. 2024;216:108519. doi: 10.1016/pag.2023.108519. [DOI] [Google Scholar]. doi:10.1016/j.compag.2023.108519.
- 4.Zhang K., Chu P., Lammers K., Li Z., Lu R. Active Laser-Camera Scanning for High-Precision Fruit Localization in Robotic Harvesting: System Design and Calibration. Horticulturae. 2023;10:40. doi: 10.3390/horticulturae10010040. [DOI] [Google Scholar]. doi:10.3390/horticulturae10010040.
- 5.Ju C., Kim J., Seol J., Son H.I. A review on multirobot systems in agriculture. Comput. Electron. Agric. 2022;202:107-136. doi: 10.1016/pag.2022.107336. [DOI] [Google Scholar]. doi:10.1016/j.compag.2022.107336.
- 6.Visentin F., Castellini F., Muradore R. A soft, sensorized gripper for delicate harvesting of small fruits. Comput. Electron. Agric. 2023;213:108202. doi: 10.1016/pag.2023.108202. [DOI] [Google Scholar]. doi:10.1016/j.compag.2023.108202.
- 7.Li Y., Liao J., Wang J., Luo Y., Lan Y. Prototype Network for Predicting Occluded Picking Position Based on Lychee Phenotypic Features. Agronomy. 2023;13:2435. doi: 10.3390/agronomy13092435. [DOI] [Google Scholar]. doi:10.3390/agronomy13092435.
- 8.Sun Q., Zhong M., Chai X., Zeng Z., Yin H., Zhou G., Sun T. Citrus pose estimation from an RGB image for automated harvesting. Comput. Electron. Agric. 2023;211:108022. doi: 10.1016/pag.2023.108022. [DOI] [Google Scholar]. doi:10.1016/j.compag.2023.108022.
- 9.Kim T., Lee D.-H., Kim K.-C., Kim Y.-J. 2D pose estimation of multiple tomato fruit-bearing systems for robotic harvesting. Comput. Electron. Agric. 2023;211:108004. doi: 10.1016/pag.2023.108004. [DOI] [Google Scholar]. doi:10.1016/j.compag.2023.108004.
- 10.He Z., Wu K., Wang F., Jin L., Zhang R., Tian S., Wu W., He Y., Huang R., Yuan L., et al. Fresh Yield Estimation of Spring Tea via Spectral Differences in UAV Hyperspectral Images from Unpicked and Picked Canopies. Remote Sens. 2023;15:1100. doi: 10.3390/rs15041100. [DOI] [Google Scholar]. doi:10.3390/rs15041100.
- 11.Shi Y., Jin S., Zhao Y., Huo Y., Liu L., Cui Y. Lightweight force-sensing tomato picking robotic arm with a “global-local” visual servo. Comput. Electron. Agric. 2023;204:107549. doi: 10.1016/pag.2022.107549. [DOI] [Google Scholar]. doi:10.1016/j.compag.2022.107549.
- 12.Jana S., Basak S., Parekh R. 2017 Devices for Integrated Circuit (DevIC) IEEE; Piscataway, NJ, USA: 2017. Automatic fruit recognition from natural images using color and texture features; pp. 620-624. [Google Scholar].
- Target-conditioned flow-matching policy for citrus harvesting robot pre-grasp approach behavior learning – PMC. Frontiers in plant science. DOI: 10.3389/fpls.2026.1853570 · PMID: 42382404.
- Chen M., Chen Z., Luo L., Tang Y., Cheng J., Wei H., et al. (2024). Dynamic visual servo control methods for continuous operation of a fruit harvesting robot working throughout an orchard. Comput. Electron. Agric. 219, 108774. doi: 10.1016/pag.2024.108774 38826717 [DOI] [Google Scholar]. doi:10.1016/j.compag.2024.108774.
- Chi C., Xu Z., Feng S., Cousineau E., Du Y., Burchfiel B., et al. (2025). Diffusion policy: Visuomotor policy learning via action diffusion. Int. J. Rob. Res. 44, 1684-1704. doi: 10.15607/rss.2023.xix.026 [DOI] [Google Scholar]. doi:10.15607/rss.2023.xix.026.
- Choi D. W., Park J. H., Yoo J.-H., Ko K. (2025). AI-driven adaptive grasping and precise detaching robot for efficient citrus harvesting. Comput. Electron. Agric. 232, 110131. doi: 10.1016/pag.2025.110131 38826717 [DOI] [Google Scholar]. doi:10.1016/j.compag.2025.110131.
- Gao C., Jiang H., Liu X., Li H., Wu Z., Sun X., et al. (2024). Improved binocular localization of kiwifruit in orchard based on fruit and calyx detection using YOLOv5x for robotic picking. Comput. Electron. Agric. 217, 108621. doi: 10.1016/pag.2024.108621 38826717 [DOI] [Google Scholar]. doi:10.1016/j.compag.2024.108621.
- Ho J., Jain A., Abbeel P. (2020). Denoising diffusion probabilistic models. Adv. Neural Inf. Process. Syst. 33, 6840-6851. doi: 10.1016/j.cmpb.2026.109382 [DOI] [PubMed] [Google Scholar]. doi:10.1016/j.cmpb.2026.109382.
- Hou C., Xu J., Tang Y., Zhuang J., Tan Z., Chen W., et al. (2024). Detection and localization of citrus picking points based on binocular vision. Precis. Agric. 25, 2321-2355. doi: 10.1007/s11119-024-10169-2 30311153 [DOI] [Google Scholar]. doi:10.1007/s11119-024-10169-2.
- Huang Y., Xu S., Chen H., Li G., Dong H., Yu J., et al. (2025). A review of visual perception technology for intelligent fruit harvesting robots. Front. Plant Sci. 16, 1646871. doi: 10.3389/fpls.2025.1646871 [DOI] [PMC free article] [PubMed] [Google Scholar]. doi:10.3389/fpls.2025.1646871.
- Jin T., Han X. (2024). Robotic arms in precision agriculture: A comprehensive review of the technologies, applications, challenges, and future prospects. Comput. Electron. Agric. 221, 108938. doi: 10.1016/pag.2024.108938 38826717 [DOI] [Google Scholar]. doi:10.1016/j.compag.2024.108938.
- Kim C. H., Silwal A., Kantor G. (2025). Autonomous robotic pepper harvesting: Imitation learning in unstructured agricultural environments. IEEE Rob. Autom. Lett. 10 (4), 3406-3413. doi: 10.1109/lra.2025.3542322 25079929 [DOI] [Google Scholar]. doi:10.1109/lra.2025.3542322.
- Kootstra G., Wang X., Blok P. M., Hemming J., Van Henten E. (2021). Selective harvesting robotics: current research, trends, and future directions. Curr. Rob. Rep. 2, 95-104. doi: 10.1007/s43154-020-00034-1 30311153 [DOI] [Google Scholar]. doi:10.1007/s43154-020-00034-1.
- Li H., Yin Z., Zuo Z., Pan L., Zhang J. (2025). Precision citrus segmentation and stem picking point localization using improved YOLOv8n-seg algorithm. Front. Plant Sci. 16, 1655093. doi: 10.3389/fpls.2025.1655093 [DOI] [PMC free article] [PubMed] [Google Scholar]. doi:10.3389/fpls.2025.1655093.
- Li T., Xie F., Zhao Z., Zhao H., Guo X., Feng Q. (2023). A multi-arm robot system for efficient apple harvesting: Perception, task plan and control. Comput. Electron. Agric. 211, 107979. doi: 10.1016/pag.2023.107979 38826717 [DOI] [Google Scholar]. doi:10.1016/j.compag.2023.107979.
- Bruno Nunez. La récolte des citrons : nos petits secrets pour cueillir de beaux fruits. 2025.